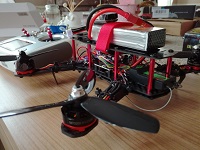
Je viens d'essayer mon drone pour la première fois, j'avais déjà essayé dans mon jardin mais je trouvais qu'il dérivait beaucoup, alors j'avais arrêté.
Cet après-midi dans un champ, j'ai volé 5 secondes puis crash, hélices cassées et mât GPS.
Il ne se stabilise pas, j'étais pourtant dans ce mode. Je n'ai jamais piloté de drône, mais je dois pousser ou descendre les gaz tout le temps car j'ai voulu ne plus y toucher mais il descendait, après je panique et c'est le drame, voici la vidéo :
https://www.youtube.com/watch?v=OtqgTB4 ... e=youtu.be
J'ai le compas interne car l'externe ne fonctionne pas malgré le bon branchement, à priori sur un forum j'ai vu qu'il pouvait manquer une soudure sous la carte de l'apm 2.8 pour le compas externe + jupper (bien positionné).
Mais bon le compas était bon, j'avais pu le régler.
Pourriez-vous m'aider ? Je suis démoralisé là

Log File C:\Users\Nicolas\Documents\Mission Planner\logs\QUADROTOR\1\2017-02-15 14-24-55.log
Size (kb) 395.53125
No of lines 5600
Duration 0:01:51
Vehicletype ArduCopter
Firmware Version V3.2.1
Firmware Hash 36b405fb
Hardware Type
Free Mem 0
Skipped Lines 0
Test: Autotune = NA -
Test: Brownout = GOOD -
Test: Compass = GOOD - No MAG data, unable to test mag_field interference
Test: Dupe Log Data = GOOD -
Test: Empty = GOOD -
Test: Event/Failsafe = FAIL - ERR found: CRASH
Test: GPS = GOOD -
Test: IMU Mismatch = NA -
Test: Motor Balance = UNKNOWN -
Test: Parameters = GOOD -
Test: PM = NA -
Test: Pitch/Roll = NA -
Test: Thrust = NA -
Test: VCC = GOOD -
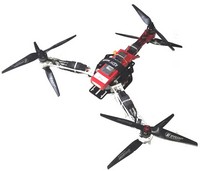
 J'ai posté la vidéo car je l'ai cassé 1 minute avant pour son premier envol, j'avais eu le même problème de crash avec le mât bien en place.
![:]](./images/smilies/8.gif "Dan.San")


 mais sur un F450 ?!


 que seulement là tu as l'obligation de couper les gaz, pas avant.